Підключення FC і Betaflight
Підключи плату до UART Betaflight і налаштуй MSP/OSD.
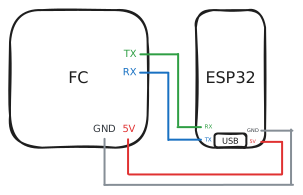
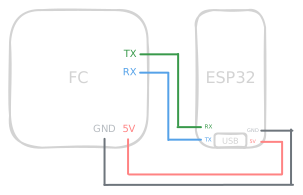
Підключи плату до вільного UART твого польотного контролера.
З’єднання
| Плата | Польотний контролер |
|---|---|
| TX | UART RX |
| RX | UART TX |
| GND | GND |
| 5V | 5V |
TX йде на RX, а RX йде на TX - лінії перехрещуються.
Betaflight
Потрібен Betaflight 25.12 або новіше.
Вкладка Ports
На вкладці Ports увімкни MSP на тому UART, до якого ти під’єднався. Збережи і перезавантаж. Міст використовує MSP, щоб читати стан FC і виводити статус камери на OSD.
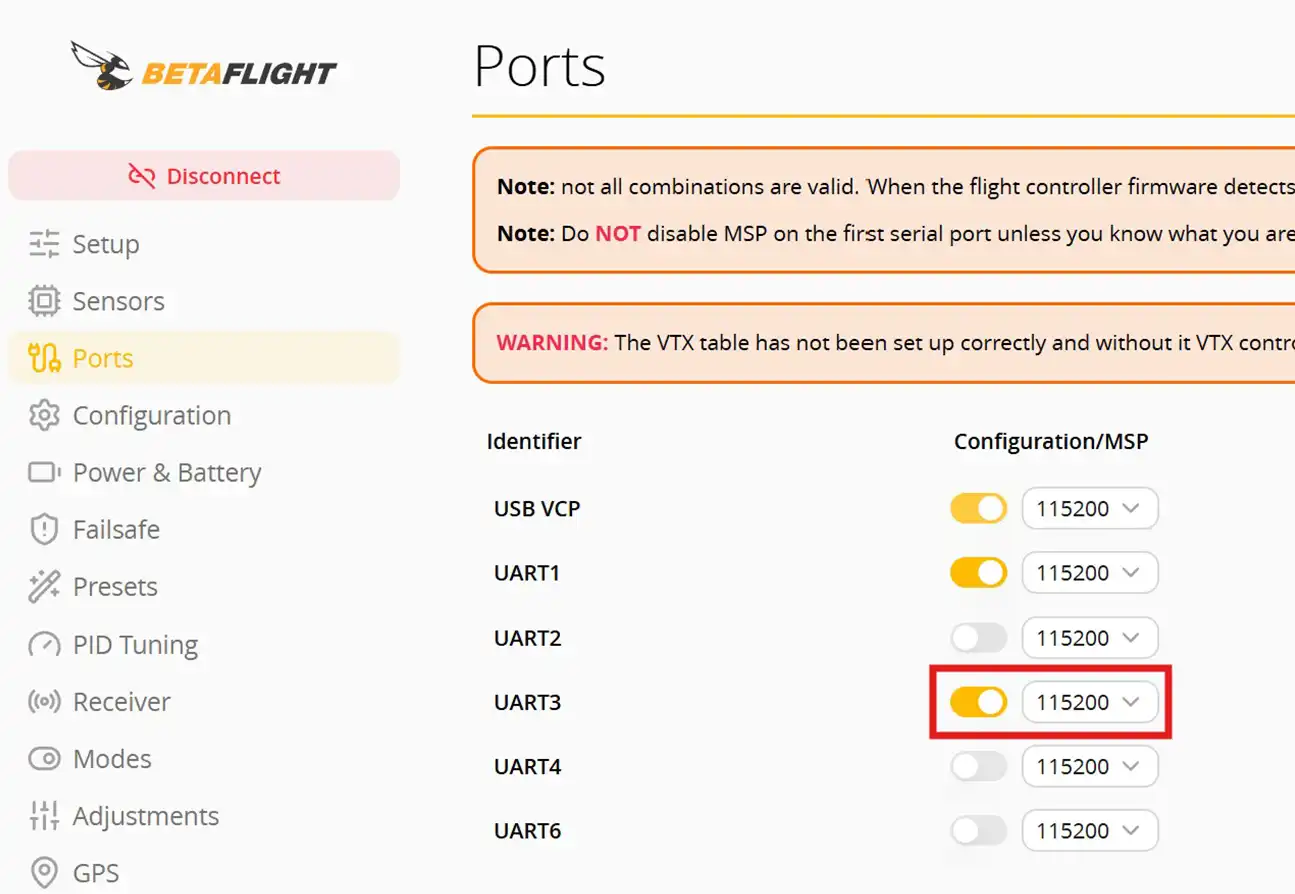
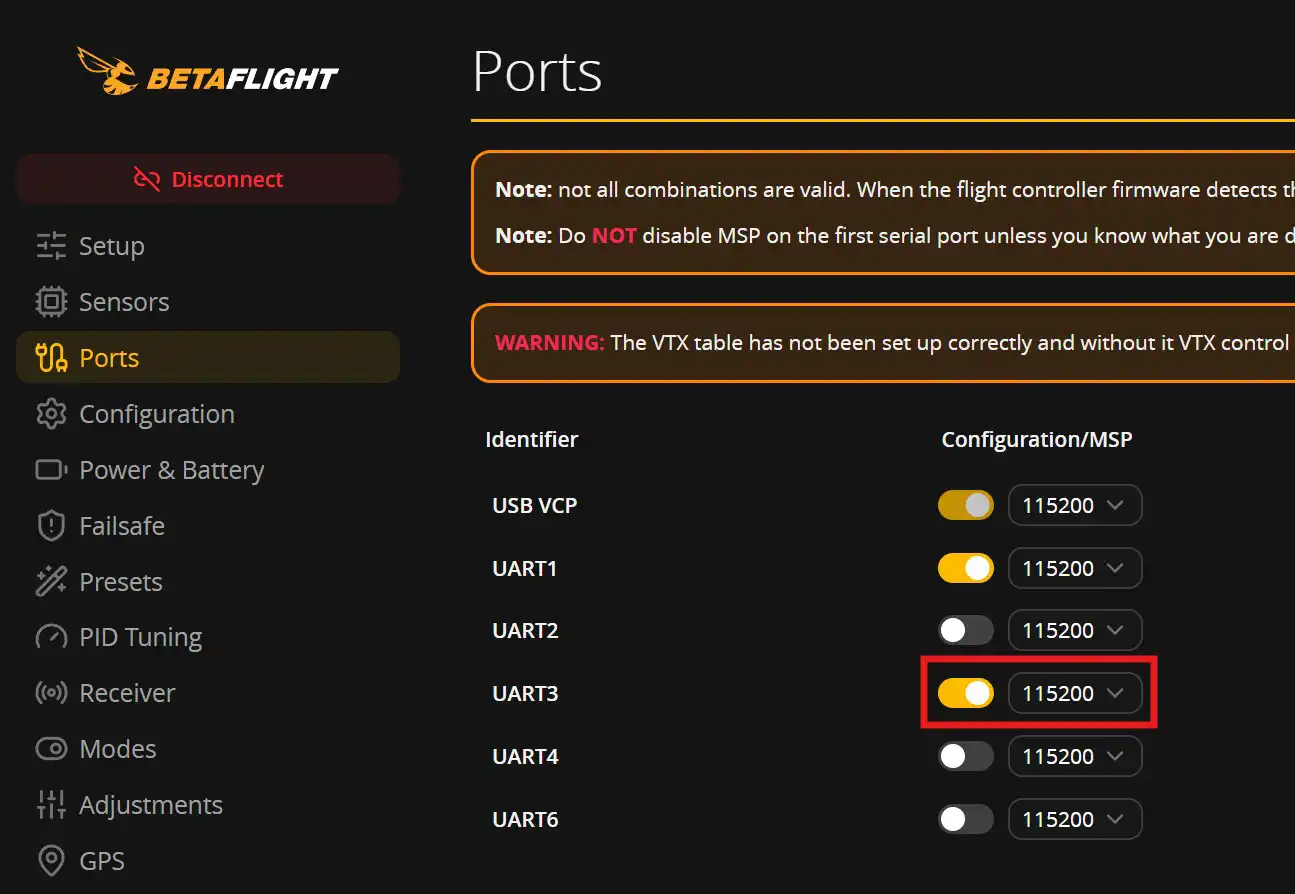
На прикладі-скриншоті вище ShutterBridge під’єднано до UART3
Вкладка OSD
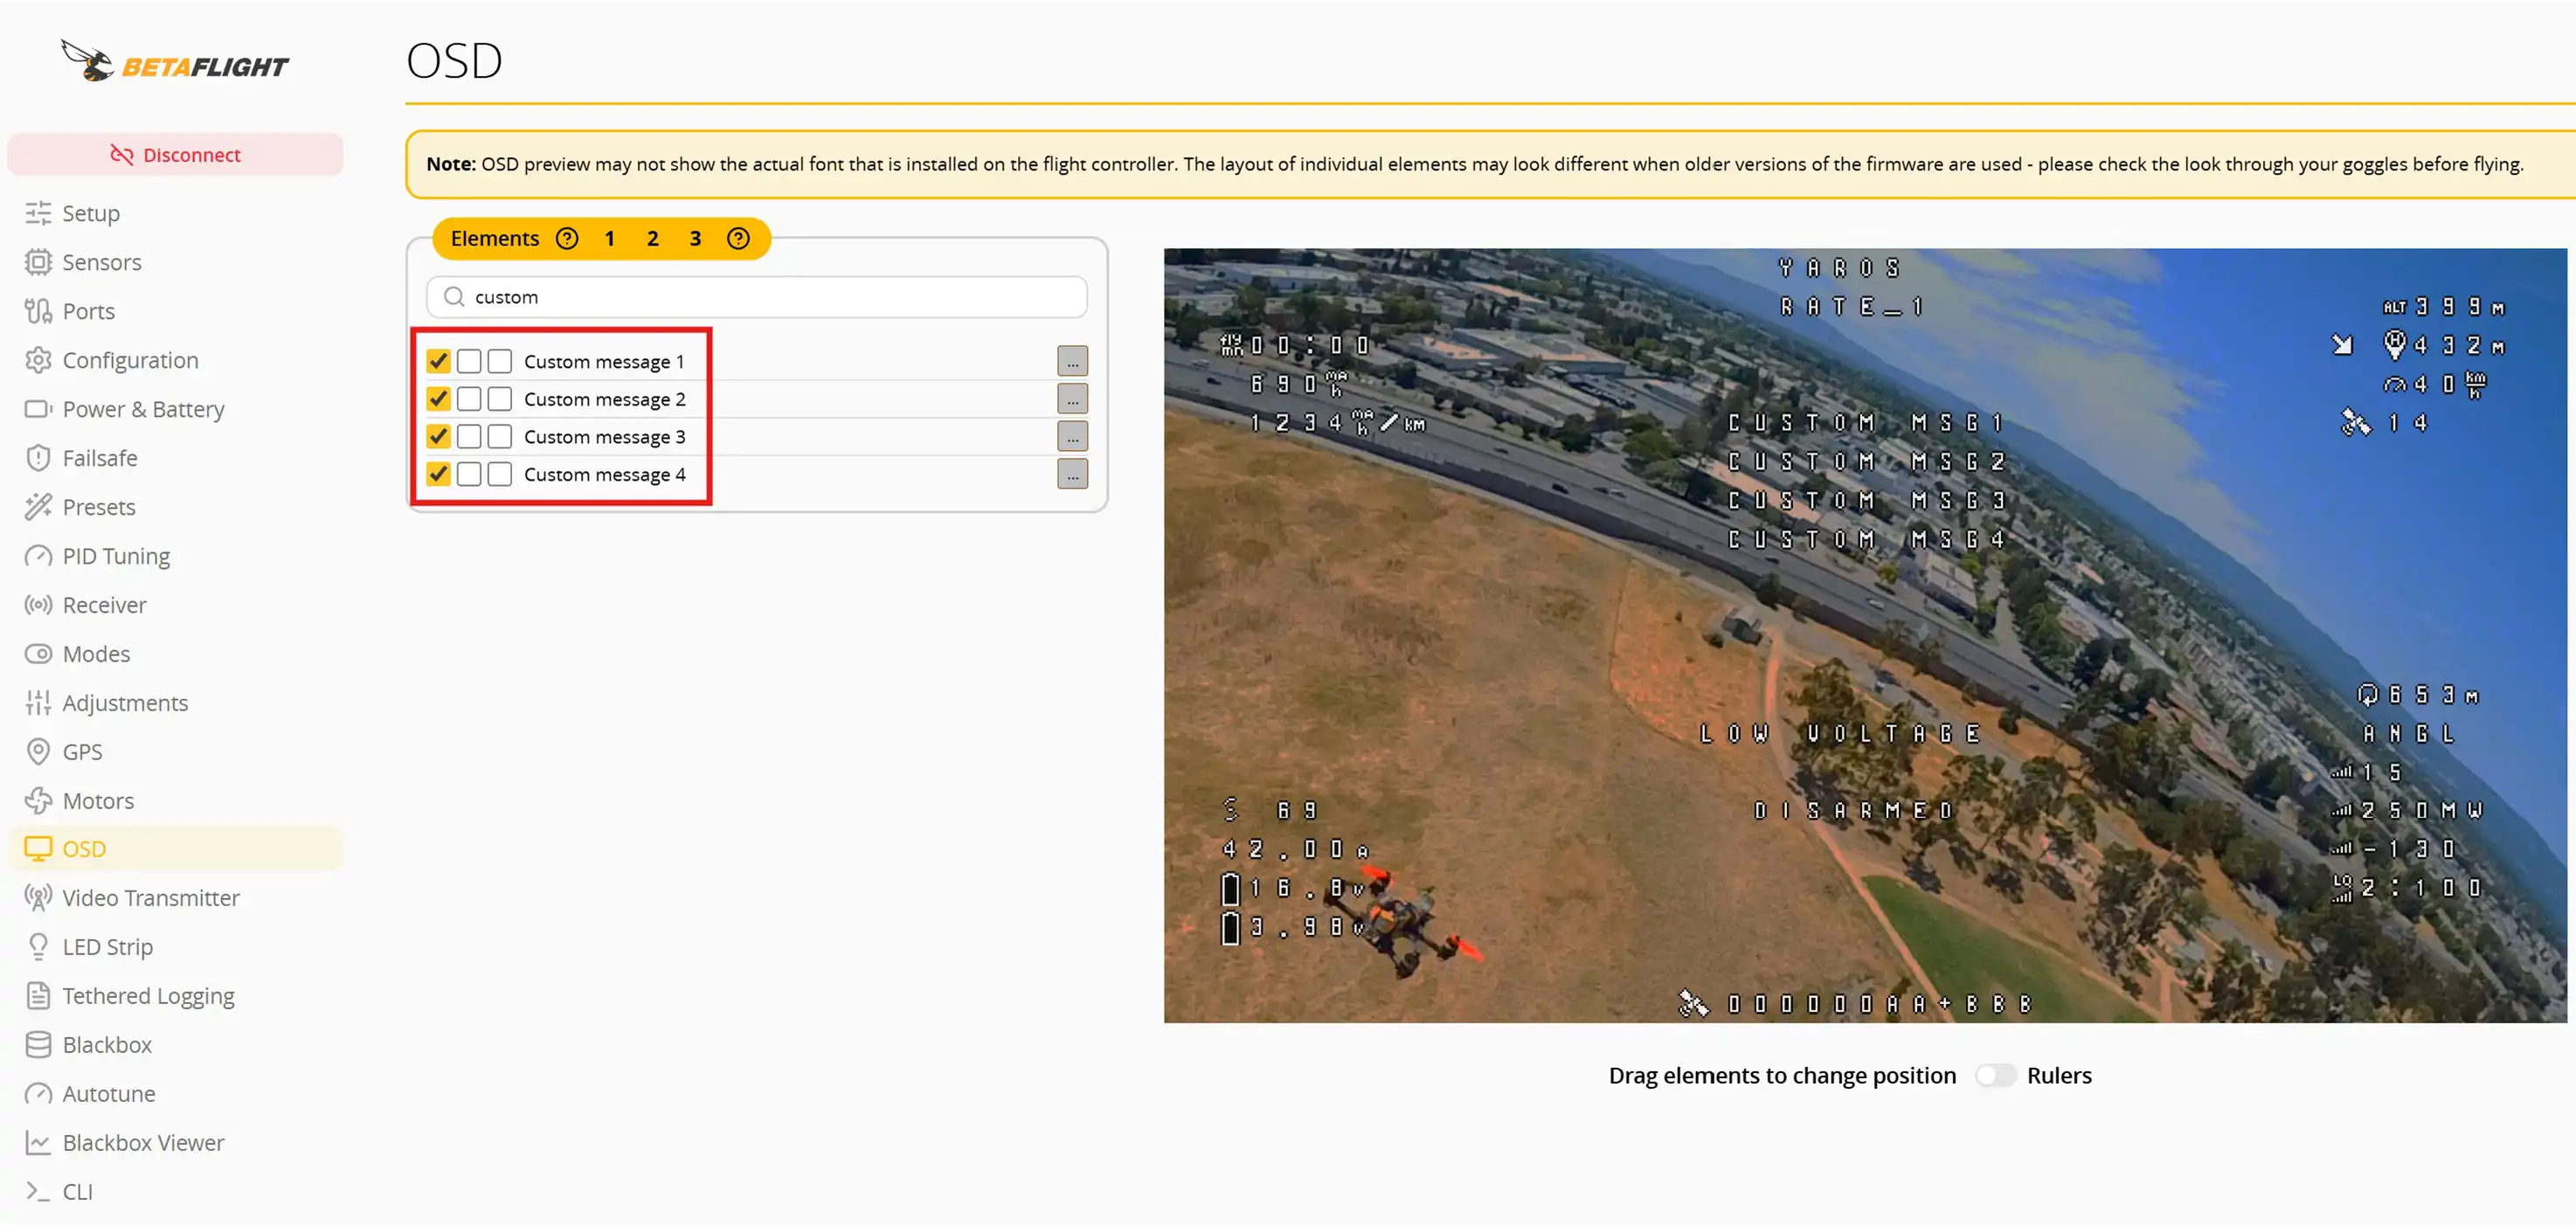
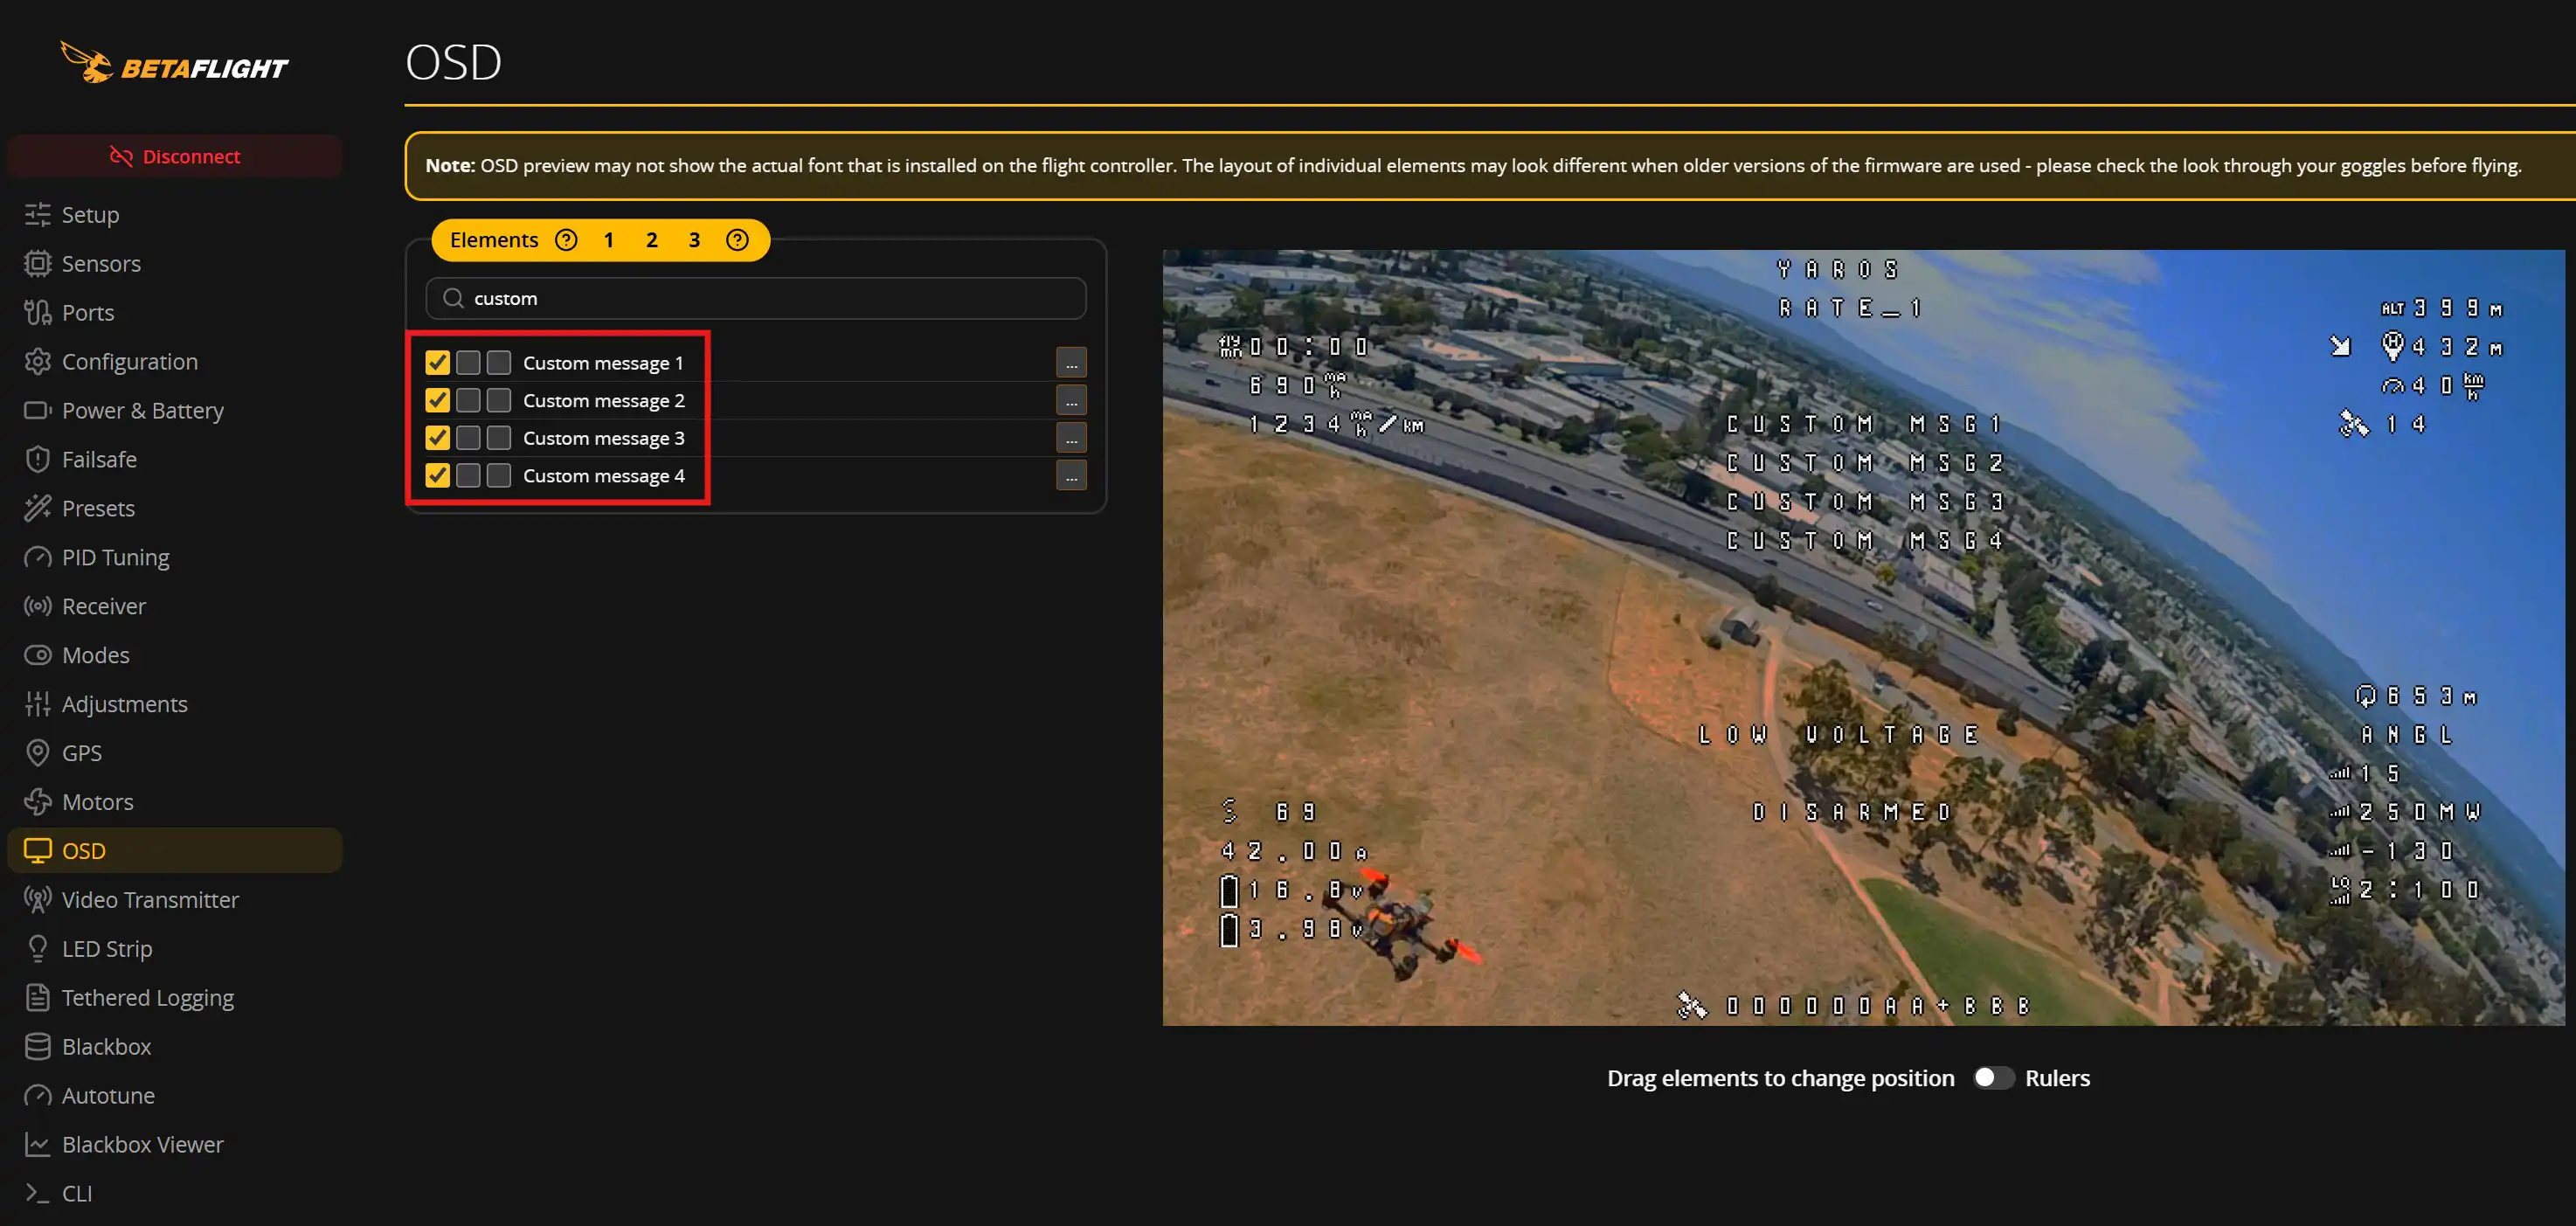
На вкладці OSD увімкни і розмісти елементи Custom Message; вони використовуватимуться для показу телеметрії з камери (як-от статус запису).